川崎机器人刹车失灵故障维修检测具体方法
2026-09-16
2026-09-16
川崎机器人刹车失灵故障维修检测具体方法:川崎工业机器人刹车系统是设备停机锁止、安全防护的核心结构,一旦出现刹车失效、抱闸不紧、滑行下坠、制动延迟等故障,极易引发撞机、工件掉落、人员安全隐患,直接导致生产线停机停产。我们公司近期维修了南京一客户寄送过来的川崎机器人,客户之前和我们多次合作,一直以来对我们公司的维修速度和维修水平高度赞扬,我们公司有三十多位维修工程师,能快速解决机器人制动异常问题。
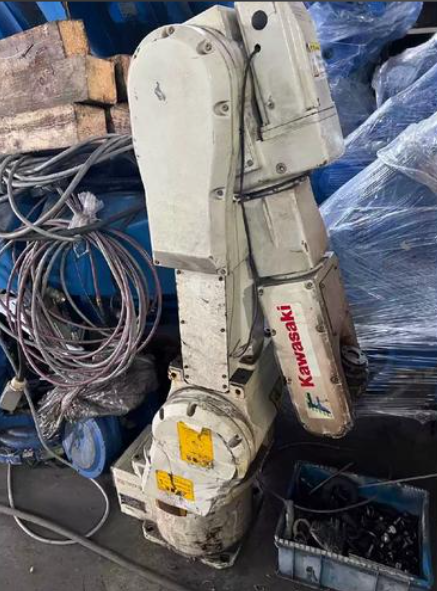
川崎机器人刹车失灵故障常见原因
1.刹车供电电压异常。川崎机器人抱闸依靠额定直流电压释放与锁止,现场供电电压偏低、线路压降过大、电源模块输出不稳定,会导致抱闸开合力度不足,出现锁止不牢、滑行下坠等刹车失灵现象。
2.制动线路接触不良。川崎机器人长期往复运动,刹车线束频繁弯折拉扯,容易出现线缆虚接、断线、插头氧化松动,造成刹车信号与供电断续,系统无法正常控制抱闸动作,引发制动失效故障。
3.机械刹车片磨损老化。各轴刹车刹车片、刹车盘长期摩擦工作,出现磨损过度、间隙过大、弹簧疲劳卡顿等问题,机械制动力矩严重不足,无法锁止川崎机器人轴体,是刹车失灵的高频机械故障。
4.控制元件与参数异常。刹车控制电磁阀卡滞、线圈老化损坏,或川崎机器人系统刹车参数错乱、信号检测异常,导致抱闸指令输出失误,出现刹车不复位、制动延迟、完全失效等故障。
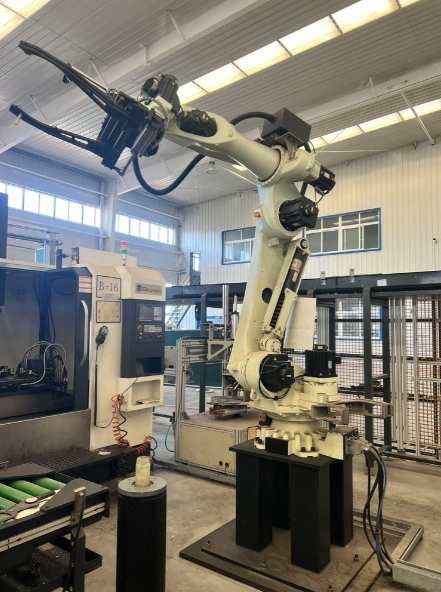
川崎机器人刹车失灵故障维修检测方法
1.检测刹车供电电压。使用万用表实测川崎机器人各轴抱闸工作电压,对比设备标准参数排查电压偏低、压降超标问题,检测电源模块输出稳定性,更换故障电源配件,调整供电负载,保证抱闸电压达标,杜绝供电不稳引发的制动故障。
2.全面检修制动线路。逐段检查刹车控制线束与插接端子,排查线缆弯折破损、内部断芯、插头氧化松动等隐患,紧固接线端子,清理针脚氧化杂质,更换老化破损线路,确保川崎机器人刹车供电与控制信号传输稳定。
3.检测更换刹车机械配件。拆解川崎机器人各轴刹车组件,检查刹车片、刹车盘磨损程度及制动弹簧状态,清理内部粉尘油污,对磨损超标、间隙过大、弹簧疲劳卡顿的配件直接更换,校准制动间隙,恢复额定制动力矩。
4.校验控制元件与系统参数。检测刹车电磁阀线圈阻值与工作状态,清理阀体卡滞杂质,更换损坏控制元件。同时联机核对川崎机器人刹车控制参数,复位错乱参数、校准信号检测精度,修复指令异常导致的刹车失效问题。